

Daftar Isi
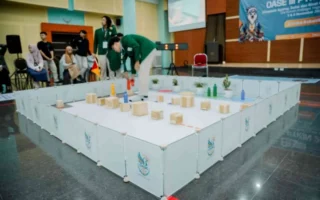
SEMARANG, Mahasiswa Program Studi Teknik Komputer Universitas Negeri Semarang (UNNES) berhasil mengembangkan sebuah inovasi teknologi bernama Trinautom. Perangkat ini merupakan robot pemotong rumput otonom yang dirancang menggunakan teknologi navigasi cerdas untuk bekerja secara mandiri tanpa intervensi manusia.
Inovasi ini menjadi bukti nyata kontribusi mahasiswa dalam bidang rekayasa robotika dan otomasi. Dengan memanfaatkan algoritma navigasi yang presisi, Trinautom mampu memetakan area kerja dan memotong rumput secara efisien. Pengembangan ini dilakukan sebagai bagian dari karya ilmiah di lingkungan Fakultas Teknik UNNES.
Apa Itu Trinautom dan Bagaimana Cara Kerjanya?
Trinautom adalah robot pemotong rumput otonom yang dirancang untuk mengotomatiskan proses perawatan taman. Perangkat ini menggunakan sistem navigasi cerdas yang memungkinkan robot untuk bergerak secara mandiri di area terbuka.
Sistem navigasi tersebut memungkinkan robot untuk menghindari hambatan dan memastikan seluruh area rumput terpotong secara merata. Proses ini dilakukan tanpa perlu panduan manual dari operator, sehingga menghemat waktu dan tenaga manusia.
Teknologi Navigasi Cerdas
Teknologi inti dari Trinautom terletak pada kemampuan navigasi cerdasnya. Sistem ini memungkinkan robot untuk mengenali lingkungan sekitar dan mengambil keputusan jalur pergerakan secara real-time. Dengan demikian, robot dapat bekerja secara optimal di berbagai kondisi medan taman.
Inovasi Mahasiswa Teknik Komputer UNNES
Pengembangan Trinautom merupakan hasil kerja keras mahasiswa Program Studi Teknik Komputer UNNES. Proyek ini menunjukkan penguasaan mahasiswa dalam merancang sistem embedded dan kecerdasan buatan untuk aplikasi nyata.
Inovasi ini juga sejalan dengan tren global dalam penggunaan robotika untuk tugas-tugas repetitif. Dengan adanya Trinautom, proses pemeliharaan rumput dapat menjadi lebih praktis dan hemat energi.
Dampak dan Potensi Pengembangan
Potensi pengembangan robot ini sangat luas, tidak hanya untuk penggunaan pribadi tetapi juga untuk area komersial seperti taman kota atau lapangan olahraga. Efisiensi yang ditawarkan dapat mengurangi biaya operasional perawatan taman.
| Komponen | Fungsi Utama |
|---|---|
| Sistem Navigasi | Mengarahkan robot dan menghindari rintangan |
| Unit Pemotongan | Memotong rumput secara mekanis |
| Sistem Kendali | Mengatur pergerakan dan logika kerja |
| Sensor Lingkungan | Mendeteksi hambatan dan batas area |
Fakta Utama Mengenai Pengembangan Trinautom
Berikut adalah poin-poin kunci mengenai inovasi yang dikembangkan oleh mahasiswa UNNES:
- Trinautom merupakan robot pemotong rumput otonom pertama yang dikembangkan secara spesifik oleh mahasiswa Teknik Komputer UNNES.
- Teknologi navigasi cerdas menjadi fitur utama yang membedakan robot ini dari pemotong rumput konvensional.
- Pengembangan ini bertujuan untuk meningkatkan efisiensi perawatan area hijau.
- Robot dirancang untuk bekerja secara mandiri tanpa pengawasan langsung.
- Proyek ini menjadi bagian dari kontribusi akademik di bidang rekayasa sistem otonom.
Inovasi Trinautom menandai langkah penting dalam penerapan teknologi robotika di sektor perawatan lingkungan. Kehadiran robot otonom semacam ini diharapkan dapat mendorong adopsi teknologi lebih luas di masyarakat.
UNNES terus mendorong mahasiswanya untuk menciptakan solusi berbasis teknologi yang relevan dengan kebutuhan industri dan masyarakat. Dengan demikian, lulusan Teknik Komputer tidak hanya siap bekerja, tetapi juga mampu menjadi inovator di bidangnya.
Ke depan, pengembangan serupa dapat diarahkan pada integrasi dengan sistem smart home atau pemantauan lingkungan secara real-time. Hal ini akan menambah nilai fungsionalitas robot dalam ekosistem teknologi modern.